歡迎光臨~上海仰光電子科技有限公司
 全國服務(wù)熱線:
13371980026
13371980026

品牌:ABB
上架時間:2021-11-16 發(fā)布者:Li-wanli
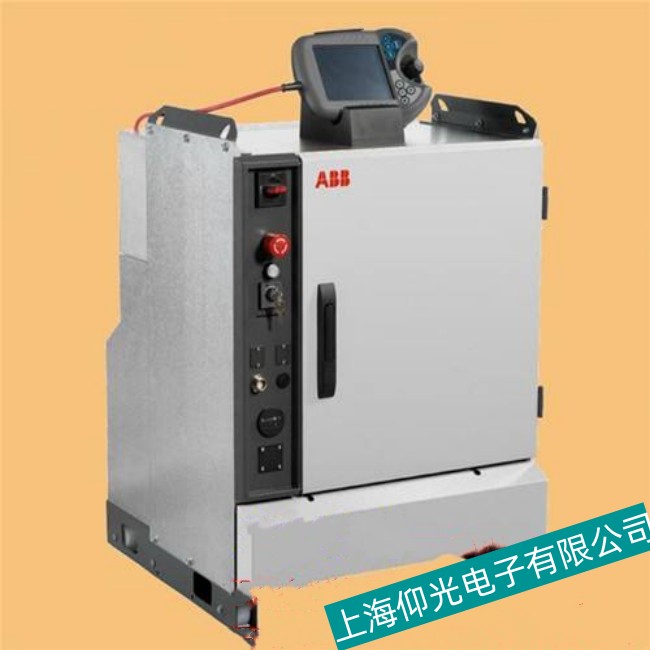
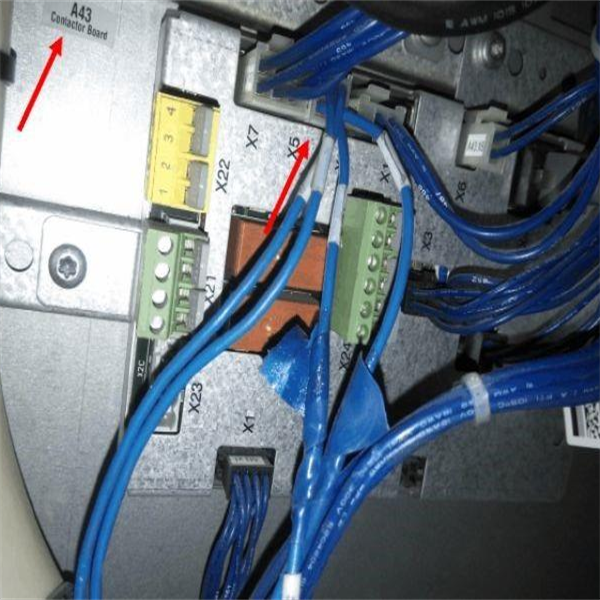
產(chǎn)品描述:1、機器人報警“20252”,電機溫度高,DRV1故障處理 處理方式:檢查電機是否過熱,如電機溫度正常則檢查連接電纜是否正常(可能是控制柜處航空插頭沒插好λ如果査不出問題,又著急用機器人,可臨時將報警信號短接,不過注意,此時電機真正過熱后也不會報警,可能會引起電機燒毀。 具體操作方式:在控制柜左下角找到A43板,找到板子上5插頭,上邊有4根線,其中線號為439和440的兩根線就是電機過熱報警信號線將兩根線從中間斷開,把板子這邊的兩根線短接即可。
1、機器人報警“20252”,電機溫度高,DRV1故障處理
處理方式:檢查電機是否過熱,如電機溫度正常則檢查連接電纜是否正常(可能是控制柜處航空插頭沒插好λ如果査不出問題,又著急用機器人,可臨時將報警信號短接,不過注意,此時電機真正過熱后也不會報警,可能會引起電機燒毀。
具體操作方式:在控制柜左下角找到A43板,找到板子上5插頭,上邊有4根線,其中線號為439和440的兩根線就是電機過熱報警信號線將兩根線從中間斷開,把板子這邊的兩根線短接即可。(如下圖)
2、ABB機器人電源模塊短路板短路故障處理
人為因素:熱插拔硬件非常危險,許多電路板故障都是熱插拔引起的,帶電插撥裝板卡及插頭時用力不當造成對接口、芯片等的損害,從而導致機器人電路板損壞;隨著使用機器人時間的增長,機器人電路板上的元器件就會自然老化,從而導致機器人電路板故障。
環(huán)境因素:由于操作者的保養(yǎng)不當,機器人電路板上布滿了灰塵,可以造成信號短路。
3、什么情況下需要為工業(yè)機器人進行備份
1.新機器第一次上電后。
2.在做任何修改之前。
3.在完成修改之后。
4.如果工業(yè)機器人重要,定期1周一次。
5.最好在U盤也做備份。
6.太舊的備份定期刪除,騰出硬盤空間。
4、機器人開機,示教器一直顯示下圖界面,如何處理
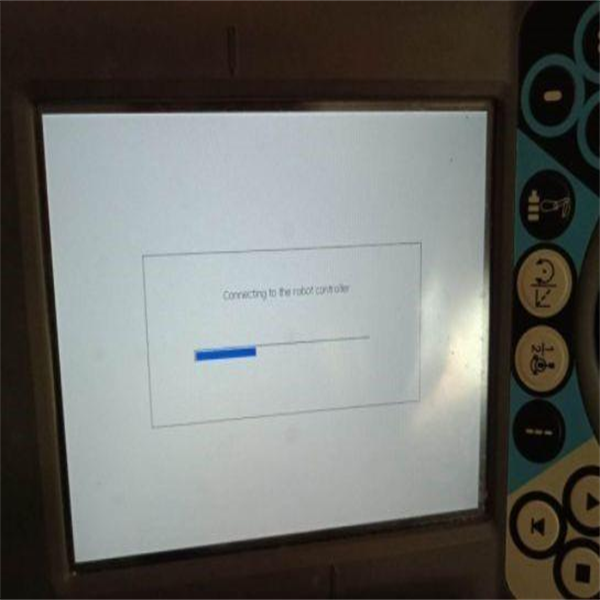
上述情況是示教器和機器人主控制器之間沒有建立通訊連接,未建立連接的原因包括:
1.機器人主機故障。
2.機器人主機內(nèi)置的cf卡(sd卡)故障。
3.示教器到主機之間的網(wǎng)線松動等。
處理方式:
1.檢查主機是否正常,檢查主機內(nèi)sd卡是否正常。
2.檢查示教器到主機網(wǎng)線是否連接正常。
5、機器人出現(xiàn)報警提示信息10106維修時間提醒是什么意思?
這種情況是ABB機器人智能周期保養(yǎng)維護提醒。
6、機器人在開機時進入了系統(tǒng)故障狀態(tài)如何處理?
1.重新啟動一次機器人。
2.如果不行,在示教器查看是否有更詳細的報警提示,并進行處理。
3.重啟。
4.如果還不能解除則嘗試B啟動。
5.如果還不行,請嘗試P啟動。
6.如果還不行請嘗試I啟動(這將機器人回到出廠設(shè)置狀態(tài),小心)。
7、機器人備份可以多臺機器人共用嗎?
不能。比如說機器人甲A的備份只能用于機器人甲,不能用于機器人乙或丙,因為這樣會造成系統(tǒng)故障。
8、對于機器人備份中什么文件可以共享?
如果兩個機器人是同一型號,同一配置。則可以共享RAPID程序和EIO文件,但共享后也要進行驗證方可正常使用。
9、什么是機器人機械原點?機械原點在哪里?
機器人六個伺服電機都有一個唯一固定的機械原點,錯誤的設(shè)定機器人機械原點將會造成機器人動作受限或誤動作,無法走直線等問題,嚴重的會損壞機器人。
10、機器人50204動作監(jiān)控報警如何解除?
1.修改機器人動作監(jiān)控參數(shù)(控制面板—動作監(jiān)控菜單中)以匹配實際的情況。
2.用AccSet指令降低機器人加速度。
3.減小速度數(shù)據(jù)中的v_rot選項。
11、機器人第一次上電開機報警“50296,SMB內(nèi)存數(shù)據(jù)差異”如何處理?
1.ABB主菜單中選擇校準。
2.點擊ROB_1進入校準畫面,選擇SMB內(nèi)存。
3.選擇“高級”,進入后點擊“清除控制柜內(nèi)存”。
4.完成后點擊“關(guān)閉”,然后點擊“更新”。
5.選擇“已交換控制柜或機械手,使用SMB內(nèi)存數(shù)據(jù)更新控制柜”。
12、如何在RAPID程序里自定義機器人軌跡運動的速度?
1.在示教器主菜單中選擇程序數(shù)據(jù)。
2.找到數(shù)據(jù)類型Speeddata后,點擊新建。
3.點擊初始值,Speeddata四個變量含義分別為:v_tcp表示機器人線性運行速度,v_rot表示機器人旋轉(zhuǎn)運行速度,v_leax表示外加軸線性運行速度,v_reax表示外加軸旋轉(zhuǎn)運行速度,如果沒有外加軸則后兩個不用修改。
4.自定義好的數(shù)據(jù)就可在RAPID程序中進行調(diào)用了。
13、高速旋轉(zhuǎn)時出現(xiàn)電機差錯計數(shù)器溢出過錯,怎么處理?
高速旋轉(zhuǎn)時發(fā)作電機差錯計數(shù)器溢出過錯。
對策1:查看電機動力電纜和編碼器電纜的配線是否正確,電纜是否有破損。
輸入較長指令脈沖時發(fā)作電機差錯計數(shù)器溢出過錯。
運轉(zhuǎn)過程中發(fā)作電機差錯計數(shù)器溢出過錯。
對策2:增大差錯計數(shù)器溢出水平設(shè)定值;減慢旋轉(zhuǎn)速度;延長加減速時間;負載過重,需求從頭選定更大容量的電機或減輕負載,加裝減速機等傳動組織提高負載才能。
14.在有脈沖輸出時不工作,怎么處理?
監(jiān)督操控器的脈沖輸出當時值以及脈沖輸出燈是否閃爍,承認指令脈沖現(xiàn)已履行并現(xiàn)已正常輸出脈沖;
查看操控器到驅(qū)動器的操控電纜,動力電纜,編碼器電纜是否配線過錯,破損或許接觸不良;
查看帶制動器的伺服電機其制動器是否現(xiàn)已翻開;
監(jiān)督伺服驅(qū)動器的面板承認脈沖指令是否輸入;
Run運轉(zhuǎn)指令正常;
操控形式必須挑選方位操控形式;
伺服驅(qū)動器設(shè)置的輸入脈沖類型和指令脈沖的設(shè)置是否共同;
確保正轉(zhuǎn)側(cè)驅(qū)動制止,回轉(zhuǎn)側(cè)驅(qū)動制止信號以及差錯。